
 EN
Cómo evaluar la detección de movimiento por infrarrojos pasivos (PIR) en cámaras de vigilancia con conexión celular: guía para OEM

La detección de movimiento afecta directamente el rendimiento de una cámara trampa 4G. Incluso cuando una cámara ofrece imágenes nítidas y conectividad celular fiable, la pérdida de eventos de vida silvestre o las capturas innecesarias repetidas pueden socavar la experiencia del usuario. Además, los eventos innecesarios también pueden aumentar el consumo de batería, el uso de datos celulares y el volumen de notificaciones.
Para marcas de cámaras de caza y compradores OEM/ODM, una calibración eficaz no consiste simplemente en seleccionar sensibilidad alta, media o baja. Requiere probar cómo funcionan conjuntamente el sensor de infrarrojos pasivo (PIR), el campo de visión de la lente, el firmware, los ajustes de captura, el filtrado de eventos y la política de carga en el entorno previsto.
Esta guía explica cómo calibrar sistemáticamente la detección de movimiento, distinguir distintas causas de eventos no deseados y evaluar los resultados antes de seleccionar o lanzar una plataforma de cámaras trampa con conectividad celular.
1. Comprender los principales parámetros del sensor PIR
Un sensor infrarrojo pasivo detecta cambios en la radiación infrarroja dentro de su área de detección. Cuando una persona o un animal se desplaza por dicha zona, el patrón térmico variable puede activar la cámara para que se despierte y capture una imagen o un vídeo. La detección PIR difiere del análisis de movimiento basado en vídeo: responde a cambios en la energía infrarroja, no a la interpretación continua de píxeles de imágenes visibles.
El rendimiento depende de factores como el tamaño del objetivo, el contraste térmico, la dirección del movimiento, la distancia, el diseño del sensor y el entorno circundante. Cuatro parámetros deben evaluarse conjuntamente.
Rango de detección
El rango de detección describe la distancia a la que el sistema está diseñado para responder ante un objetivo válido bajo condiciones especificadas. Un rango máximo publicado no garantiza que todos los animales serán detectados a esa distancia. Pruebe varias distancias que reflejen la aplicación prevista.
Sensibilidad PIR
La sensibilidad afecta la facilidad con la que el sistema responde a cambios en las señales infrarrojas. Una mayor sensibilidad puede ayudar a detectar señales térmicas más débiles, pero también puede aumentar las activaciones no deseadas en entornos con vegetación en movimiento o fondos térmicos cambiantes. La configuración útil es aquella que cumple con el requisito de detección del objetivo sin generar eventos no deseados inaceptables.
Ángulo de detección y campo de visión de la lente
La cobertura de detección térmica del sensor PIR no es necesariamente idéntica al campo de visión de la lente de la cámara. Si el sensor responde a movimientos fuera de la imagen grabada, la cámara podría capturar fotogramas vacíos. Una lente gran angular no implica automáticamente que el sensor PIR pueda detectar objetivos en toda la imagen. Evalúe la alineación entre sensor y lente en la configuración de hardware seleccionada.
Velocidad del gatillo
La velocidad de activación debe definirse según el método de medición del proveedor. El tiempo transcurrido desde un evento PIR válido hasta la grabación de una imagen utilizable puede incluir la respuesta del sensor, el encendido de la cámara, la exposición y el procesamiento. Para la vida silvestre en movimiento, evalúe el resultado real capturado en lugar de confiar únicamente en una especificación destacada.
2. Diagnosticar el problema antes de cambiar los ajustes
El término «activación falsa» puede describir distintos problemas, y cada uno podría requerir una respuesta diferente.
- Activación falsa del PIR: El sensor se activa cuando no ha ocurrido ningún evento objetivo previsto. Entre las posibles causas figuran la vegetación en movimiento, los cambios en la luz solar, las variaciones térmicas, la configuración de sensibilidad o la instalación.
- Captura irrelevante: Se detecta movimiento, pero la imagen resultante no muestra un objetivo útil. Entre las posibles causas figuran la incompatibilidad entre el sensor y la lente, la orientación de la cámara, la distancia al objetivo o la sincronización del disparo.
- Carga o alerta no deseada: La cámara captura un evento real, pero el sistema envía contenido o notificaciones que no son útiles para la aplicación. Las reglas de carga, la selección de imágenes, el filtrado de eventos y la configuración de notificaciones pueden ser relevantes.
Aumentar o disminuir la sensibilidad no resolverá necesariamente un problema relacionado con la política de cargas. Asimismo, modificar la configuración de cargas no impedirá que la cámara se active si el sensor PIR sigue activándose. Identifique la etapa en la que ocurre el problema antes de ajustar el sistema.
3. Un proceso de calibración en campo de seis pasos
Paso 1: Definir el escenario de detección previsto
Anote qué debe detectar la cámara y qué se considera una captura exitosa. Registre el tipo de objetivo, el tamaño aproximado del objetivo, la trayectoria típica de movimiento, la distancia de detección requerida, la posición de instalación, las condiciones previstas de día/noche, el rango de temperatura estacional y el comportamiento deseado para fotos o vídeos.
Una cámara que monitorea un sendero estrecho para fauna puede necesitar ajustes distintos a los de una cámara que cubre un área abierta de alimentación. Los criterios de calibración deben reflejar el caso de uso real, no un objetivo genérico.
Paso 2: Establecer una línea base
Registre el modelo de la cámara y su revisión de hardware, la versión del firmware, la configuración de la lente, la sensibilidad del sensor PIR, el intervalo de activación, la configuración de ráfagas, la fuente de alimentación, la posición de montaje, la operadora móvil o red, las condiciones de señal, la configuración de carga de imágenes y la configuración de filtrado de eventos.
Ejecute una prueba inicial sin modificar la configuración. Una observación de 24 a 48 horas puede ser útil como línea de base inicial, pero no constituye un período universal de aceptación. Pueden requerirse pruebas más largas para capturar cambios en el clima, en la actividad del objetivo o en las condiciones estacionales. Registre el número total de activaciones, los eventos del objetivo verificados, las capturas utilizables, los eventos no deseados, los datos cargados, los retrasos en la entrega y el consumo de batería, siempre que sea medible.
Paso 3: Pruebe distintas distancias y direcciones de movimiento
Pruebe posiciones cercanas, intermedias y lejanas relevantes para la instalación. Incluya tanto el movimiento lateral a través del área de detección de la cámara como el movimiento directamente hacia ella, ya que estas trayectorias pueden generar respuestas diferentes del sensor PIR.
Para una prueba de detección controlada, un equipo podría usar distancias de ejemplo como 5 m, 10 m y 20 m, repitiendo cada patrón de movimiento varias veces. Estos son valores ilustrativos, no requisitos universales; seleccione las distancias según la especificación del producto y el objetivo previsto. En cada punto de prueba, registre si la cámara se activa y si la imagen muestra al sujeto con suficiente claridad para su uso previsto.
Paso 4: Validar en entornos representativos
Las pruebas de laboratorio o controladas son útiles para comparaciones, pero las condiciones exteriores pueden modificar el comportamiento del sensor PIR. Cuando sea pertinente, evalúe:
- Vegetación densa o hierba alta, para identificar activaciones relacionadas con el follaje.
- Luz solar directa o cambiante, para observar las respuestas ante fondos térmicos variables.
- Condiciones cálidas y frías, para verificar la coherencia de la detección y el comportamiento de la batería.
- Funcionamiento diurno y nocturno, para comparar la fiabilidad de la captura y la utilidad de la imagen.
- Cobertura celular fuerte y débil, para medir el éxito de las subidas, los reintetos y los retrasos en la entrega.
Una prueba piloto breve puede revelar problemas evidentes. La validación de producción debe utilizar una duración de prueba y una cobertura ambiental adecuadas al mercado previsto para el producto. Documente las condiciones para que los resultados puedan compararse entre muestras y versiones de firmware.
Paso 5: Medir métricas de rendimiento consistentes
Utilice definiciones claras y el mismo método de cálculo en cada ronda de pruebas.
|
Métrico |
Cálculo sugerido |
|
Tasa de detección del objetivo |
Eventos objetivo verificados detectados ÷ eventos objetivo verificados totales |
|
Tasa de eventos omitidos |
Eventos objetivo verificados perdidos ÷ eventos objetivo verificados totales |
|
Frecuencia de activación no deseada |
Activaciones no deseadas ÷ horas de monitoreo |
|
Tasa de captura utilizable |
Capturas útiles de objetivos ÷ capturas totales de objetivos |
|
Datos cargados diariamente |
Datos cargados totales ÷ días de monitoreo |
|
Consumo de batería |
Consumo energético medido durante un período definido o una estimación documentada de la duración de funcionamiento |
|
Hora de entrega del evento |
Tiempo transcurrido desde un evento calificable hasta la disponibilidad del contenido o de la notificación |
Para lograr una detección precisa y unas tasas adecuadas de eventos pasados por alto, se requiere un registro independiente de la actividad objetivo, como pruebas controladas de caminata o una cámara de referencia sincronizada. Defina cómo se agrupan las capturas repetidas del mismo animal en un único evento. No existe un umbral único de aceptación válido para todas las aplicaciones; establezca los objetivos según la posición del producto, las expectativas del cliente y las condiciones de despliegue.
Paso 6: Ajuste una variable a la vez
Tras establecer la línea base, modifique una variable importante a la vez —por ejemplo, la sensibilidad del sensor PIR, el intervalo de activación, el número de disparos por ráfaga o la política de carga—. Repita la prueba correspondiente en condiciones comparables y compare los resultados en cuanto a detección, capturas utilizables, eventos no deseados, consumo de datos y comportamiento de la batería.
El objetivo no es necesariamente lograr cero activaciones no deseadas. Una configuración demasiado restrictiva también podría hacer que se pasaran por alto eventos importantes. Seleccione la configuración que satisfaga los requisitos de detección del proyecto, manteniendo tanto los eventos no deseados como los costos operativos dentro de límites aceptables.
4. Verifique la instalación antes de culpar al sensor
La instalación puede tener un efecto considerable en los resultados de detección de movimiento. Revise la altura de montaje, el ángulo descendente, la orientación, la vegetación cercana y la relación entre el área de detección PIR y el marco visible. La mejor posición depende del tamaño del objetivo, del terreno, del diseño de la cámara y de la trayectoria de movimiento.
Para senderos de vida silvestre, compare una cámara apuntada transversalmente al camino con otra apuntada a lo largo de él, siempre que las condiciones del lugar lo permitan. El movimiento lateral puede atravesar más zonas de detección del sensor, pero la orientación óptima debe confirmarse mediante pruebas. Retire o reubique objetos cercanos que provoquen activaciones no deseadas de forma repetida, sin comprometer la cobertura necesaria para el objetivo previsto.
Tras cualquier ajuste físico, repita la prueba de referencia. De lo contrario, podría resultar difícil determinar si una mejora se debió al cambio de montaje o a un ajuste de sensibilidad.
5. Comprenda el filtrado por IA, las zonas de detección y la sintonización remota
El disparo por PIR y el filtrado por IA son etapas distintas
La detección PIR puede activar la cámara e iniciar la captura. Luego, la IA puede clasificar el contenido capturado —por ejemplo, como un animal, una persona, un vehículo o una escena irrelevante— según el diseño del producto. El filtrado puede reducir cargas innecesarias o notificaciones, pero una IA que opera tras la captura no recupera la energía ya consumida para activar la cámara y tomar la imagen.
Pregunte a los proveedores dónde se realiza el procesamiento de la IA, si los eventos rechazados se almacenan localmente y si el filtrado ocurre antes de la carga o de la notificación. Los ahorros reales dependen del hardware, el firmware y el flujo de trabajo.
Confirme qué significa «zonas de detección»
Una zona definida por software puede filtrar imágenes tras la activación del sensor PIR. Un diseño físico, en cambio, puede restringir la cobertura real del sensor. Estos enfoques no tienen el mismo efecto sobre la energía consumida al activar el dispositivo. Confirme si una función actúa antes de la captura, después de la captura o antes de la transmisión, y pruebe su comportamiento en el modelo objetivo.
Verifique la configuración remota
Algunas plataformas permiten cambiar la configuración mediante una aplicación o un servicio en la nube; los controles disponibles varían según el modelo y el firmware. Confirme si es posible modificar a distancia la sensibilidad, el intervalo de activación, la configuración de ráfagas, las opciones de carga y los horarios programados, y cuándo entran en vigor las actualizaciones si la cámara está en modo de reposo o temporalmente desconectada.
6. Lista de verificación de calibración para fabricantes originales (OEM) y fabricantes de diseño (ODM)
Antes de seleccionar una plataforma de cámaras trampa con conectividad celular, pregunte al proveedor:
- ¿Qué arquitectura del sensor PIR, rango nominal y ángulo de detección se especifican?
- ¿Cómo se definen los niveles de sensibilidad y los ensayos de campo muestran diferencias repetibles entre ellos?
- ¿Cómo se alinea la cobertura PIR con el campo de visión de la lente?
- ¿Cómo se mide la velocidad de activación y qué incluye dicha medición?
- ¿Existen registros de ensayos disponibles para distintos tipos de objetivos, distancias y condiciones ambientales?
- ¿Dónde se lleva a cabo la clasificación mediante IA y qué sucede con los eventos rechazados?
- ¿Los controles de zonas de detección son físicos, basados en software o una combinación de ambos?
- ¿Se pueden configurar de forma independiente las capturas y cargas en ráfaga?
- ¿Qué ajustes se pueden modificar de forma remota y cómo se sincronizan las actualizaciones?
- ¿Cómo se evalúan el consumo de batería, los reintetos de red y la coherencia entre lotes de producción?
Solicite condiciones de prueba documentadas y sus resultados, en lugar de basarse únicamente en las especificaciones destacadas. Asimismo, confirme si las funciones solicitadas están disponibles en un modelo de producción, requieren una personalización del firmware o necesitan desarrollo de hardware. Esta distinción afecta al costo del proyecto, al tiempo de ingeniería y a la planificación del lanzamiento.
7. Uso del WILLFINE 4.0T-CS como referencia de modelo
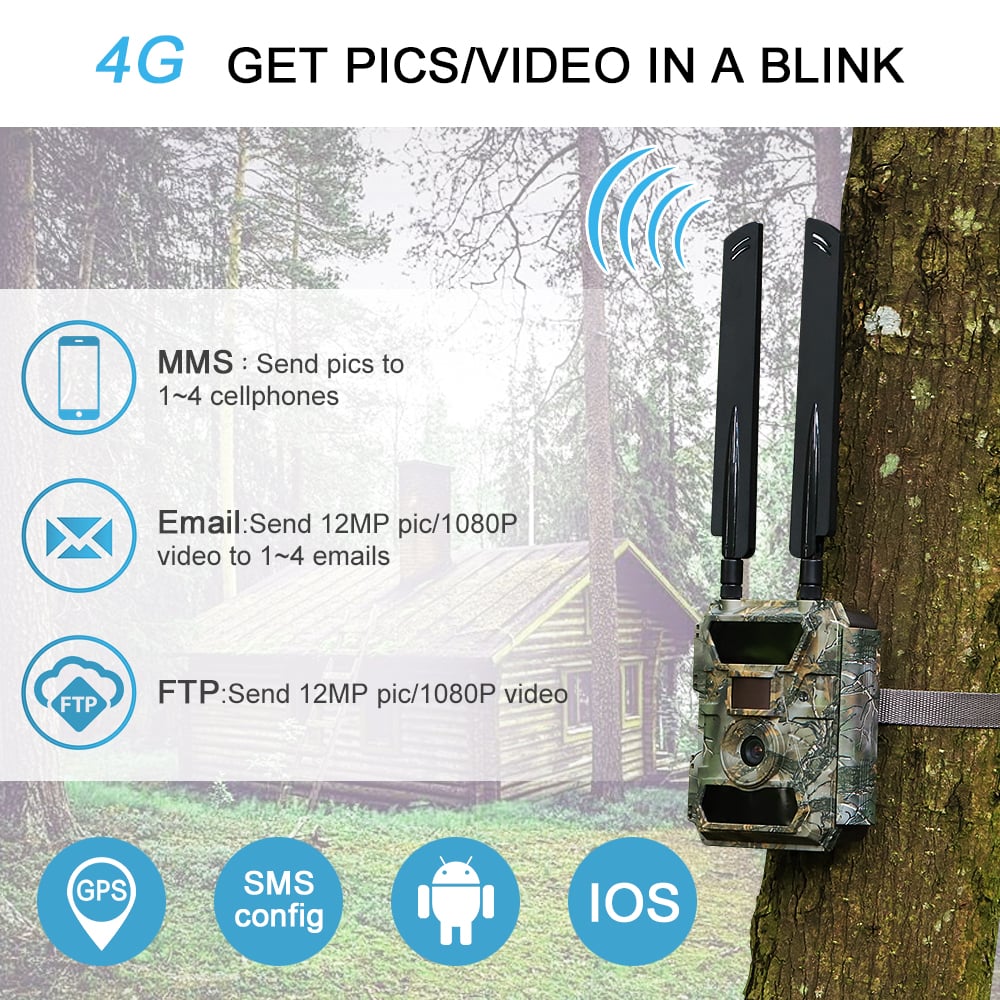
El WILLFINE 4.0T-CS puede servir como punto de partida para definir una configuración de prueba para cámaras trampa celulares. La información preliminar del producto indica un sensor digital PIR, ajustes de sensibilidad L1–L9, un rango de detección declarado de 20 metros, un ángulo de detección PIR de 60 grados, captura múltiple ajustable y conectividad 4G LTE. Confirme estos detalles en la hoja de especificaciones actual para el modelo y la configuración exactos que se están evaluando.
Estas especificaciones pueden ayudar a definir casos de prueba; por ejemplo, comparar niveles seleccionados de sensibilidad, verificar la captura de objetivos a múltiples distancias y evaluar cómo los ajustes de ráfaga afectan la cantidad de contenido generado. Sin embargo, por sí solas no establecen la precisión de detección en campo, la duración de la batería ni el rendimiento en todos los entornos. Estos resultados deben medirse mediante un plan de pruebas documentado.
Para proyectos OEM/ODM, el objetivo es validar una configuración frente a los requisitos del mercado objetivo en materia de detección, imagen, conectividad, energía y entrega de contenidos, no simplemente seleccionar el modelo con más ajustes.
8. Preguntas frecuentes
¿Es siempre mejor una mayor sensibilidad PIR?
No. Una mayor sensibilidad puede ayudar a detectar cambios térmicos más débiles, pero también puede aumentar las activaciones no deseadas en algunos entornos. Pruebe los ajustes frente al objetivo, la trayectoria de movimiento, la distancia y las condiciones del fondo.
¿Cómo debo calibrar la detección para uso nocturno?
Realice una prueba específica para condiciones nocturnas, utilizando trayectorias y distancias representativas del objetivo. No asuma que el rendimiento nocturno siempre mejorará ni que el mismo ajuste de sensibilidad funcionará igual de bien en todas las condiciones. Compare los resultados de detección y de imágenes utilizables.
¿Puede la inteligencia artificial perimetral eliminar todos los disparos falsos?
No. La inteligencia artificial puede clasificar el contenido capturado y puede reducir las subidas o alertas innecesarias, según la implementación. No garantiza una clasificación perfecta ni evita cada activación del sensor PIR.
¿Cuál es una tasa aceptable de falsas activaciones?
No existe un porcentaje universal válido para todas las aplicaciones de cámaras de vigilancia. Defina un umbral de aceptación basado en el caso de uso objetivo y evalúe las activaciones no deseadas junto con los eventos pasados por alto, las capturas utilizables, el consumo de batería y el consumo de datos.
¿Afecta la intensidad de la señal 4G a la precisión de la detección PIR?
No directamente. La detección PIR se ve afectada principalmente por el sensor, el firmware, la instalación y el entorno. Una cobertura celular débil puede afectar los reintetos de subida, el tiempo de entrega y el consumo energético; por tanto, la conectividad debe probarse como parte independiente del rendimiento del sistema.
¿Es posible ajustar los parámetros de detección de movimiento de forma remota?
Algunos modelos admiten la configuración remota, pero los controles disponibles y el momento de las actualizaciones dependen del dispositivo y del firmware. Confirme los parámetros compatibles y el comportamiento durante el modo de reposo o una pérdida temporal de la red antes de la implementación.
Conclusión: Calibre el sistema completo
La detección fiable de movimiento en una cámara de vigilancia para exteriores con conectividad 4G no depende únicamente de un ajuste de sensibilidad. Depende del rendimiento del sensor PIR, la alineación de la lente, la instalación, el firmware, el comportamiento de captura, el filtrado de eventos, la política de carga, la gestión de energía y las condiciones celulares.
Un proceso de calibración repetible define el escenario previsto, registra una línea base, prueba distintas distancias y direcciones de movimiento, valida entornos representativos, mide métricas consistentes y modifica una variable a la vez. Esto ayuda a las marcas a equilibrar la detección de objetivos, la calidad utilizable de las imágenes, los eventos no deseados, el consumo de datos y la duración de la batería.
Colabore con WILLFINE en su proyecto de cámaras de vigilancia para exteriores con conectividad celular
WILLFINE colabora con marcas de imágenes al aire libre en hardware para cámaras de vigilancia móviles, firmware integrado, inteligencia artificial en el borde (Edge AI) y plataformas de cámaras conectadas. Para programas OEM/ODM, comparta sus sujetos objetivo, entornos de despliegue, requisitos de detección y limitaciones de datos o energía para analizar opciones de plataforma adecuadas y elaborar un plan práctico de evaluación con muestras.
Hable sobre su proyecto OEM/ODM con WILLFINE.
